
कारखान्याचा उत्पादन खर्च कमी करण्यासाठी ६-अक्षीय सहयोगी रोबोट हात आणि हाताळणी रोबोट आर्म.
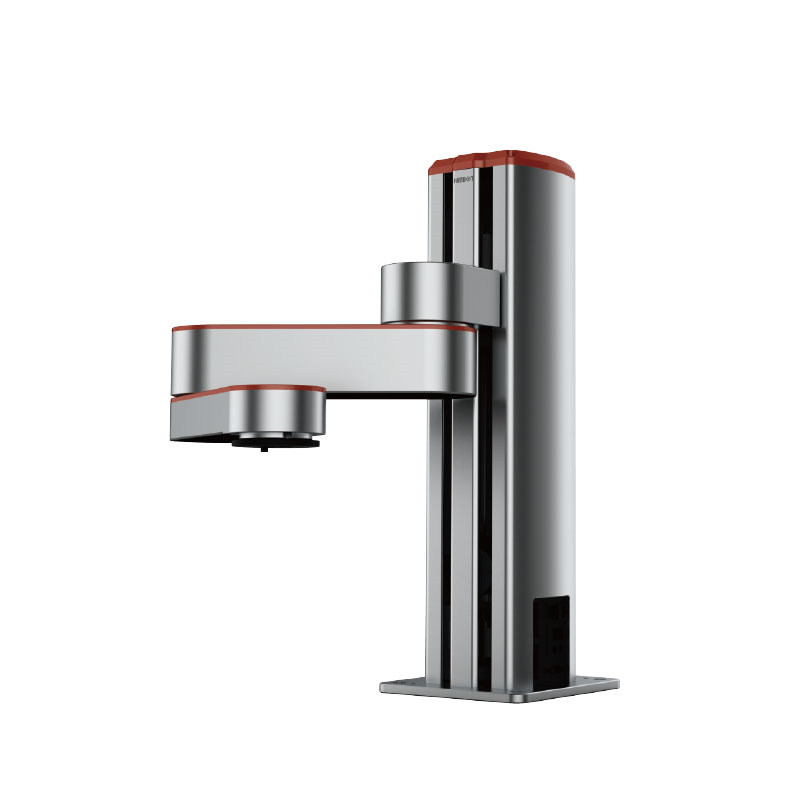
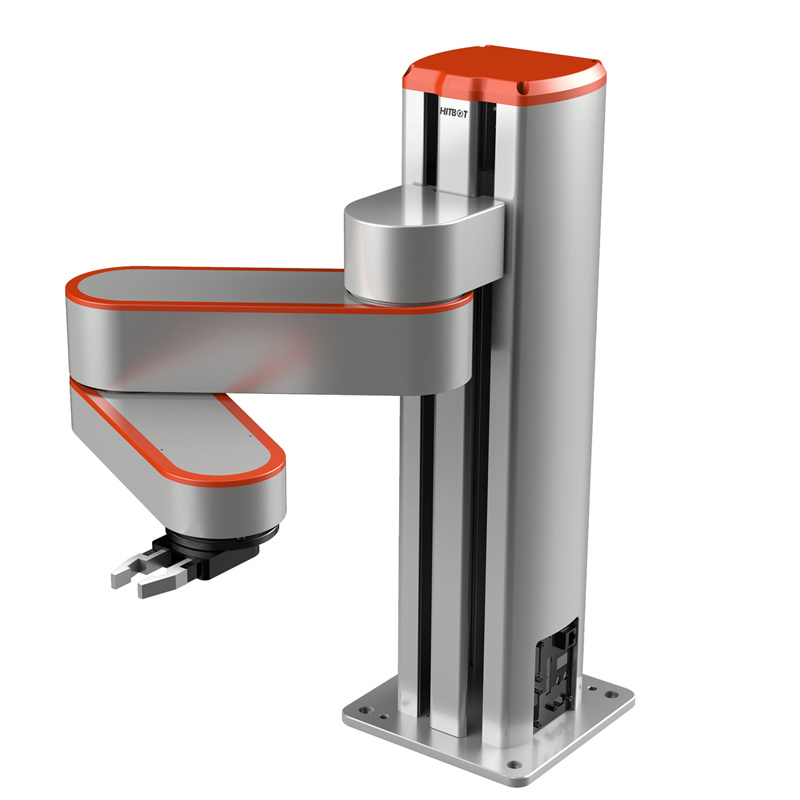

कारखान्याचा उत्पादन खर्च कमी करण्यासाठी ६-अक्षीय सहयोगी रोबोट हात आणि हाताळणी रोबोट आर्म.
अर्ज
SCIC Z-Arm कोबॉट्स हे वजनाने हलके, ४-अक्षीय सहयोगी रोबोट्स आहेत, ज्यात ड्राइव्ह मोटर आतच बसवलेली असते. इतर पारंपरिक स्काराप्रमाणे त्यांना आता रिड्यूसरची आवश्यकता नसते, ज्यामुळे खर्चात ४०% घट होते. SCIC Z-Arm कोबॉट्स ३डी प्रिंटिंग, मटेरियल हँडलिंग, वेल्डिंग आणि लेझर एनग्रेव्हिंग यांसारखी कार्ये करू शकतात. ते तुमच्या कामाची आणि उत्पादनाची कार्यक्षमता व लवचिकता मोठ्या प्रमाणात सुधारण्यास सक्षम आहेत.
वैशिष्ट्ये
उच्च अचूकता
पुनरावृत्तीक्षमता
±०.०३ मिमी
मोठा पेलोड
३ किलो
मोठा बाहू विस्तार
JI अक्ष २२० मिमी
J2 अक्ष २२० मिमी
स्पर्धात्मक किंमत
औद्योगिक-स्तरीय गुणवत्ता
Cस्पर्धात्मक किंमत
संबंधित उत्पादने
विनिर्देश मापदंड
SCIC Z-Arm 2442 हा SCIC Tech ने डिझाइन केलेला एक हलका सहयोगी रोबोट आहे, जो प्रोग्राम करण्यास आणि वापरण्यास सोपा असून SDK ला सपोर्ट करतो. याव्यतिरिक्त, यात टक्कर ओळखण्याची (collision detection) सुविधा आहे, म्हणजेच, माणसाला स्पर्श झाल्यास तो आपोआप थांबतो. हे एक स्मार्ट मानव-यंत्र सहकार्य असून, यात सुरक्षा उच्च आहे.
| झेड-आर्म २४४२ सहयोगी रोबोट आर्म | पॅरामीटर्स |
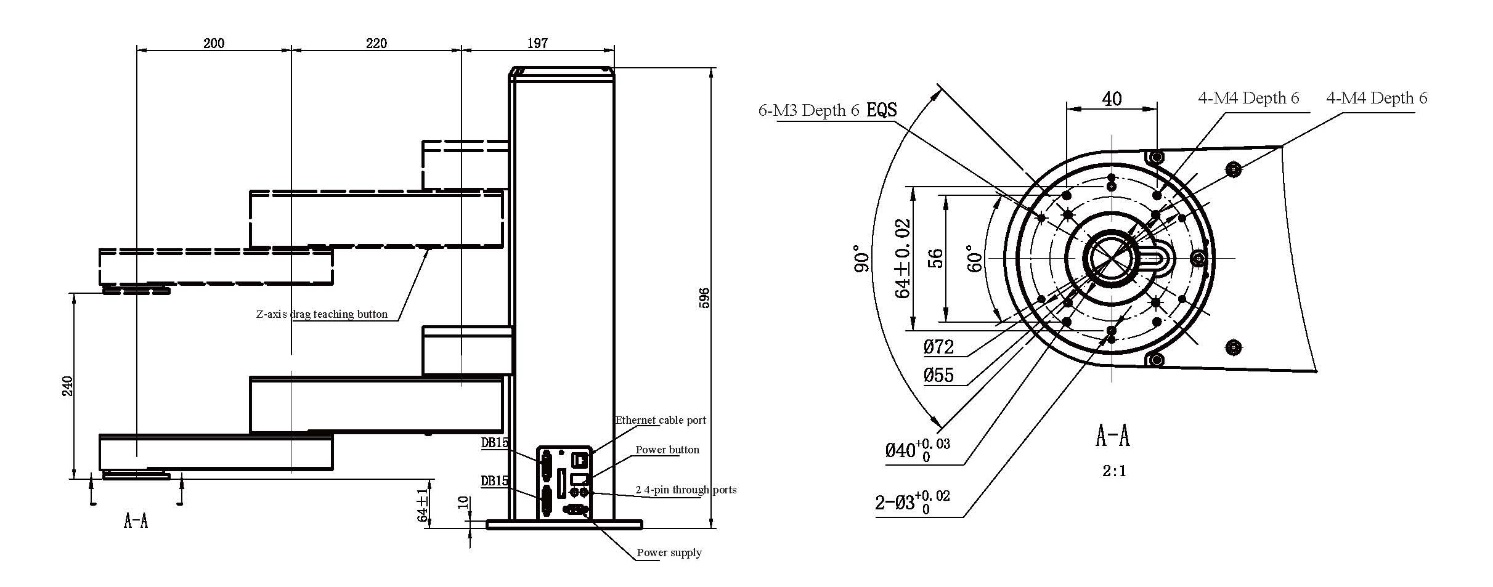
| १ अक्षाच्या भुजाची लांबी | २२० मिमी |
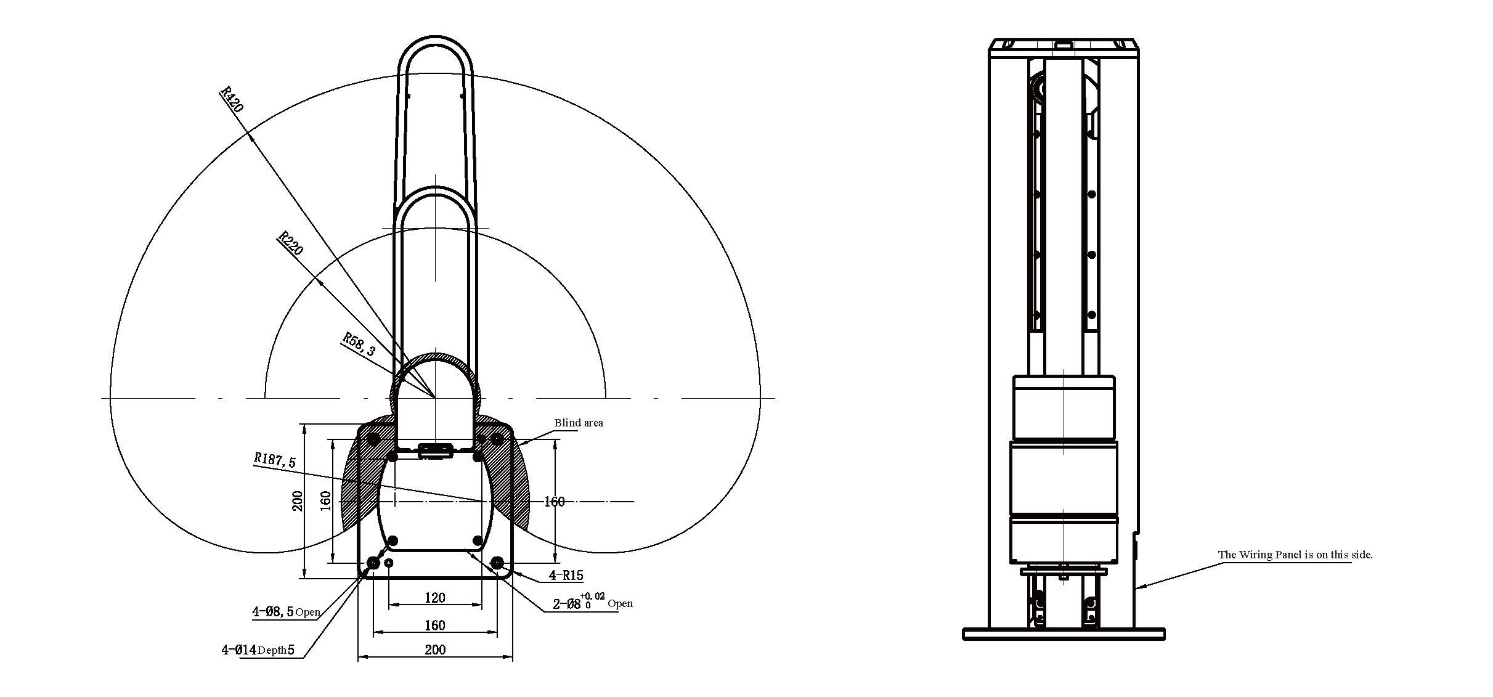
| १ अक्षावरील फिरण्याचा कोन | ±९०° |
| २ अक्षांची भुजा लांबी | २०० मिमी |
| २ अक्षांचे फिरण्याचे कोन | ±१६४° |
| झेड अक्षाचा स्ट्रोक | उंची सानुकूलित केली जाऊ शकते |
| उजव्या अक्षाच्या फिरण्याची श्रेणी | ±१०८०° |
| रेषीय गती | १२५५.४५ मिमी/से (भार १.५ किलो) १०२३.७९ मिमी/से (भार २ किलो) |
| पुनरावृत्तीक्षमता | ±०.०३ मिमी |
| मानक पेलोड | २ किलो |
| कमाल पेलोड | ३ किलो |
| स्वातंत्र्याची पदवी | 4 |
| वीज पुरवठा | 220V/110V50-60HZ, 24VDC शी जुळवून घेणारे, 500W पीक पॉवर |
| संवाद | इथरनेट |
| विस्तारक्षमता | अंगभूत एकात्मिक मोशन कंट्रोलर २४ इनपुट/आउटपुट + हाताखालचा विस्तार प्रदान करतो. |
| Z-अक्षाची उंची गरजेनुसार बदलता येते. | ०.१ मी - १ मी |
| झेड-अक्ष ड्रॅगिंग शिकवणे | / |
| इलेक्ट्रिकल इंटरफेस राखीव | मानक रचना: सॉकेट पॅनलमधून खालच्या आर्म कव्हरमधून जाणारी २४*२३awg (अनशिल्डेड) वायर. ऐच्छिक: सॉकेट पॅनल आणि फ्लॅंजमधून जाणाऱ्या २ φ४ व्हॅक्यूम ट्यूब |
| सुसंगत हिटबॉट इलेक्ट्रिक ग्रिपर्स | T1 : I/O आवृत्तीचे मानक कॉन्फिगरेशन, जे Z-EFG-8S/Z-EFG-12/Z-EFG-20/ Z-EFG-30 शी जुळवून घेता येते. T2 : I/O आवृत्तीमध्ये 485 आहे, जी Z-EFG-100/ Z-EFG-50 वापरकर्त्यांशी जोडली जाऊ शकते आणि इतरांना 485 कम्युनिकेशनची आवश्यकता असते. |
| प्रकाश श्वास घेणे | / |
| दुसऱ्या हाताच्या हालचालीची श्रेणी | मानक: ±१६४° वैकल्पिक: १५-३४५ अंश |
| पर्यायी उपकरणे | / |
| पर्यावरणाचा वापर करा | सभोवतालचे तापमान: ०-५५°से आर्द्रता: सापेक्ष आर्द्रता ८५ (दव नाही) |
| आय/ओ पोर्ट डिजिटल इनपुट (आयसोलेटेड) | ९+३+मनगटाचा विस्तार (ऐच्छिक) |
| आय/ओ पोर्ट डिजिटल आउटपुट (आयसोलेटेड) | ९+३+मनगटाचा विस्तार (ऐच्छिक) |
| आय/ओ पोर्ट अॅनालॉग इनपुट (4-20mA) | / |
| आय/ओ पोर्ट अॅनालॉग आउटपुट (4-20mA) | / |
| रोबोट आर्मची उंची | ५९६ मिमी |
| रोबोट आर्मचे वजन | २४० मिमी स्ट्रोक, निव्वळ वजन १९ किलो |
| बेस आकार | २०० मिमी * २०० मिमी * १० मिमी |
| बेस फिक्सिंग होल्समधील अंतर | १६० मिमी*१६० मिमी, चार M8*20 स्क्रूसह |
| टक्कर ओळखणे | √ |
| ड्रॅग शिकवणे | √ |
गती श्रेणी M1 आवृत्ती (बाहेरच्या दिशेने फिरवा)
इंटरफेस परिचय
Z-Arm 2442 रोबोट आर्म इंटरफेस 2 ठिकाणी स्थापित केला जातो, रोबोट आर्म बेसच्या बाजूला (A म्हणून परिभाषित) आणि एंड आर्मच्या मागील बाजूस. A येथील इंटरफेस पॅनेलमध्ये पॉवर स्विच इंटरफेस (JI), 24V पॉवर सप्लाय इंटरफेस DB2 (J2), यूजर I/O पोर्ट DB15 (J3) साठी आउटपुट, यूजर इनपुट I/O पोर्ट DB15 (J4) आणि IP ॲड्रेस कॉन्फिगरेशन बटणे (K5) आहेत. इथरनेट पोर्ट (J6), सिस्टम इनपुट/आउटपुट पोर्ट (J7), आणि दोन 4-कोर स्ट्रेट-थ्रू वायर्स सॉकेट्स J8A आणि J9A.
सावधगिरी
१. पेलोड जडत्व
Z अक्षाच्या हालचालीच्या जडत्वाबरोबरच पेलोडचे गुरुत्वमध्य आणि शिफारस केलेली पेलोड श्रेणी आकृती 1 मध्ये दर्शविली आहे.
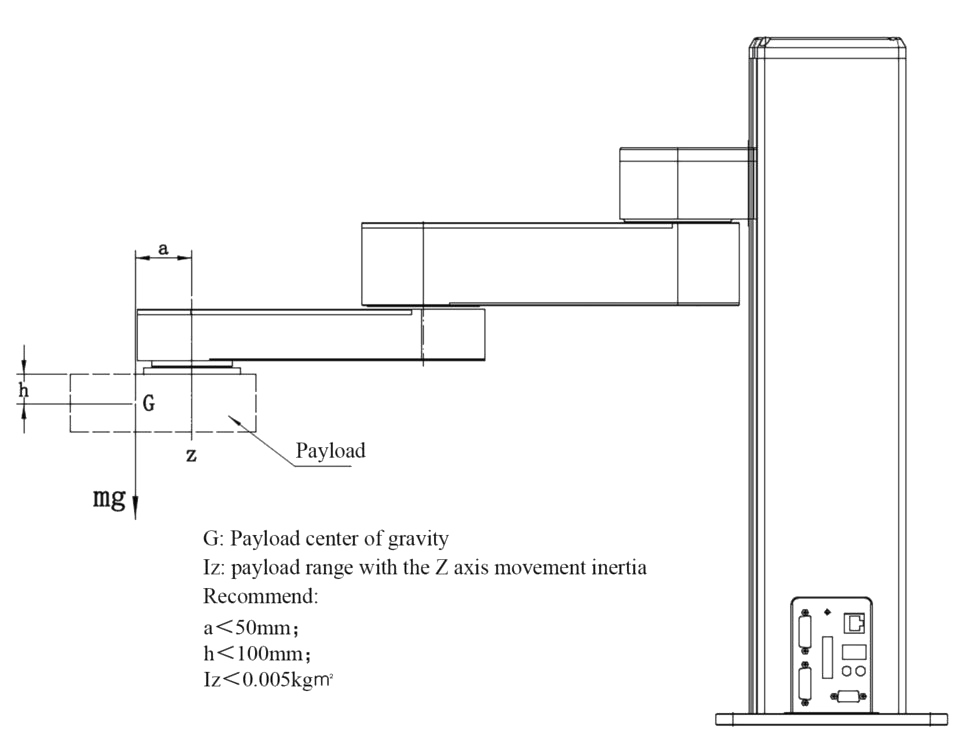
आकृती १ XX32 मालिकेतील पेलोडचे वर्णन
२. टक्कर बल
क्षैतिज सांधा टक्कर संरक्षणाचे ट्रिगर बल: XX42 मालिकेचे बल 40N आहे.
३. झेड-अक्षीय बाह्य बल
Z अक्षाचे बाह्य बल 120N पेक्षा जास्त नसावे.
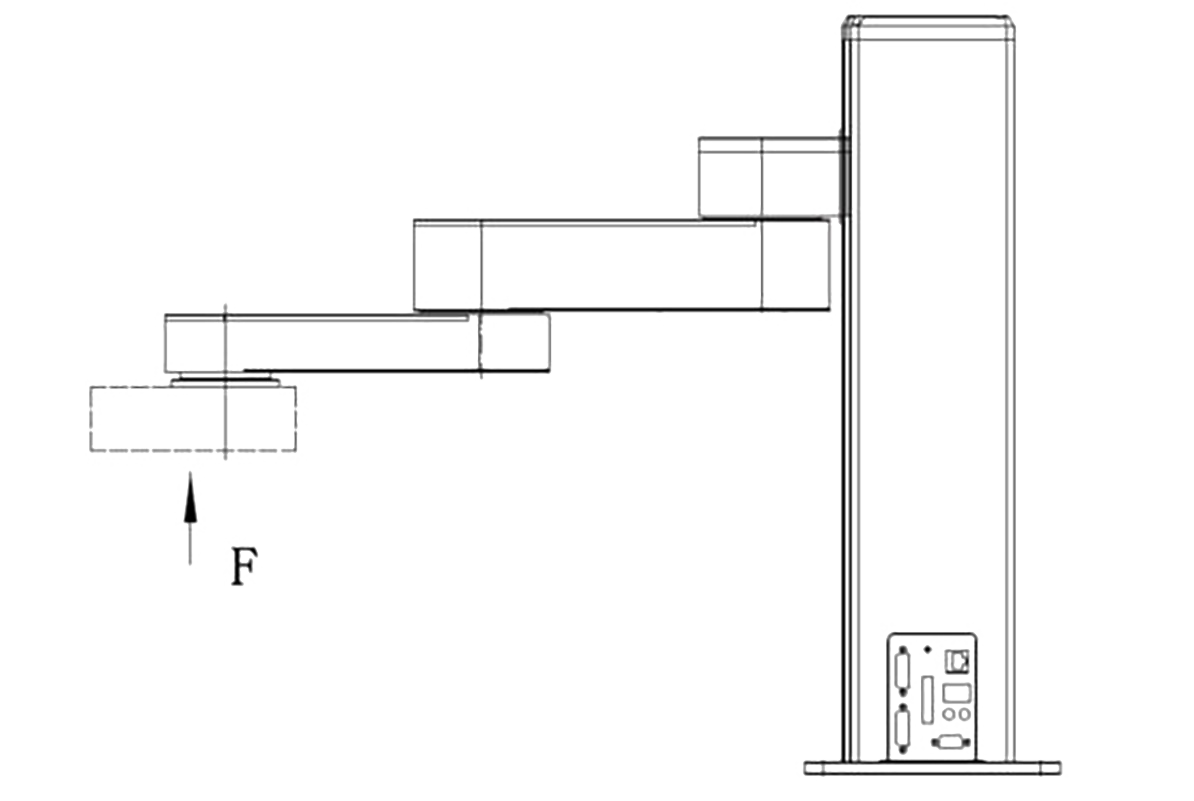
आकृती २
4. सानुकूलित Z अक्षाच्या स्थापनेसाठी सूचना, तपशिलासाठी आकृती 3 पहा.
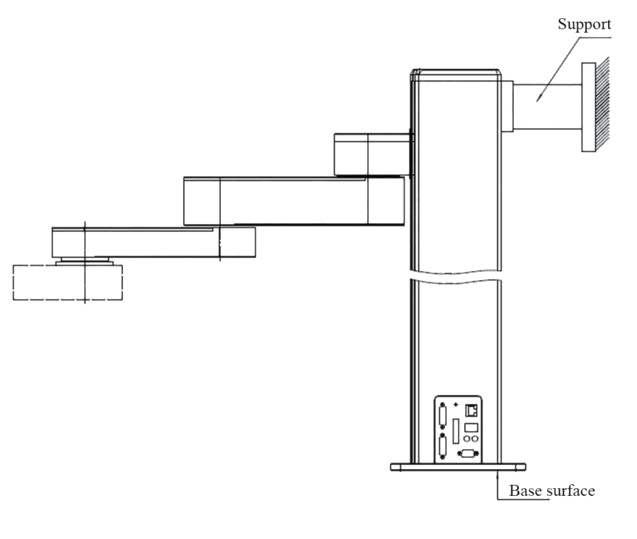
आकृती ३
चेतावणी सूचना:
(1) जास्त स्ट्रोक असलेल्या सानुकूलित Z-अक्षासाठी, स्ट्रोक वाढल्याने Z-अक्षाची दृढता कमी होते. जेव्हा Z-अक्षाचा स्ट्रोक शिफारस केलेल्या मूल्यापेक्षा जास्त असतो, वापरकर्त्याला दृढतेची आवश्यकता असते आणि वेग कमाल वेगाच्या ५०% पेक्षा जास्त असतो, तेव्हा उच्च वेगात रोबोट आर्मची दृढता आवश्यकतेनुसार राहील याची खात्री करण्यासाठी Z-अक्षाच्या मागे सपोर्ट बसवण्याची अत्यंत शिफारस केली जाते.
शिफारसित मूल्ये खालीलप्रमाणे आहेत: Z-ArmXX42 सिरीज Z-अक्ष स्ट्रोक >600mm
(2) Z-अक्षाचा स्ट्रोक वाढवल्यानंतर, Z-अक्ष आणि बेसची उभेपणाची पातळी मोठ्या प्रमाणात कमी होईल. जर Z-अक्ष आणि बेस संदर्भासाठी उभेपणाच्या कठोर आवश्यकता लागू होत नसतील, तर कृपया तांत्रिक कर्मचाऱ्यांशी स्वतंत्रपणे सल्लामसलत करा.
५. पॉवर केबल हॉट-प्लगिंग करण्यास मनाई आहे. वीज पुरवठ्याचे पॉझिटिव्ह आणि निगेटिव्ह ध्रुव डिस्कनेक्ट केल्यास रिव्हर्स चेतावणी मिळेल.
६. पॉवर बंद असताना आडवा हात खाली दाबू नका.
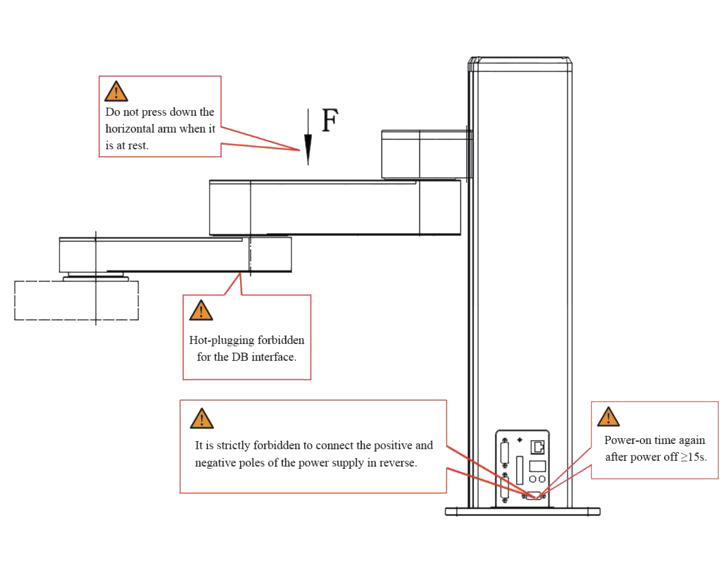
आकृती ४
डीबी१५ कनेक्टर शिफारस
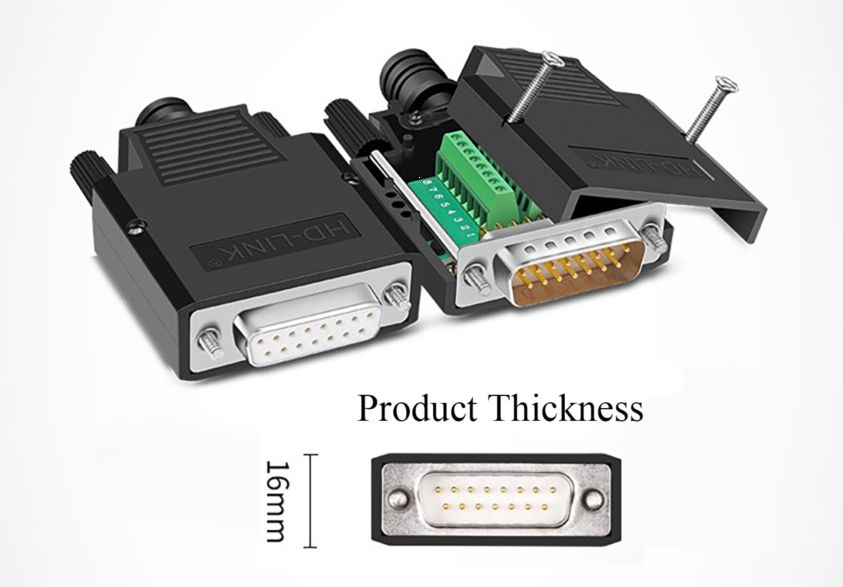
आकृती ५
शिफारस केलेले मॉडेल: एबीएस शेलसह गोल्ड-प्लेटेड मेल YL-SCD-15M, एबीएस शेलसह गोल्ड-प्लेटेड फिमेल YL-SCD-15F
आकाराचे वर्णन: ५५ मिमी*४३ मिमी*१६ मिमी
(आकृती ५ पहा)
रोबोट आर्म सुसंगत ग्रिपर्स टेबल
| रोबोट आर्म मॉडेल क्र. | सुसंगत ग्रिपर्स |
| XX42 T1 | Z-EFG-8S NK/Z-EFG-12 NK/Z-EFG-20 NM NMA/Z-EFG-20S/ Z-EFG-30NM NMA पाचव्या अक्षाचे ३डी प्रिंटिंग |
| XX42 T2 | Z-EFG-50 ALL/Z-EFG-100 TXA |
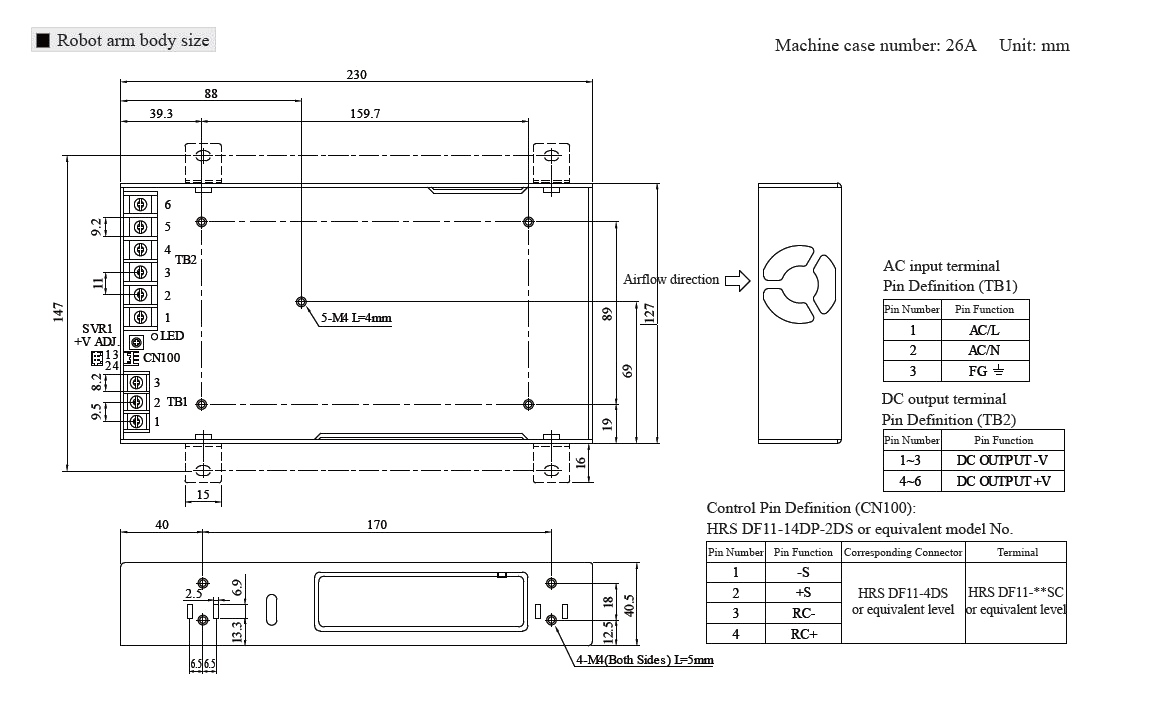
पॉवर अडॅप्टर इन्स्टॉलेशन आकाराचा आकृती
XX42 कॉन्फिगरेशन 24V 500W RSP-500-SPEC-CN पॉवर सप्लाय
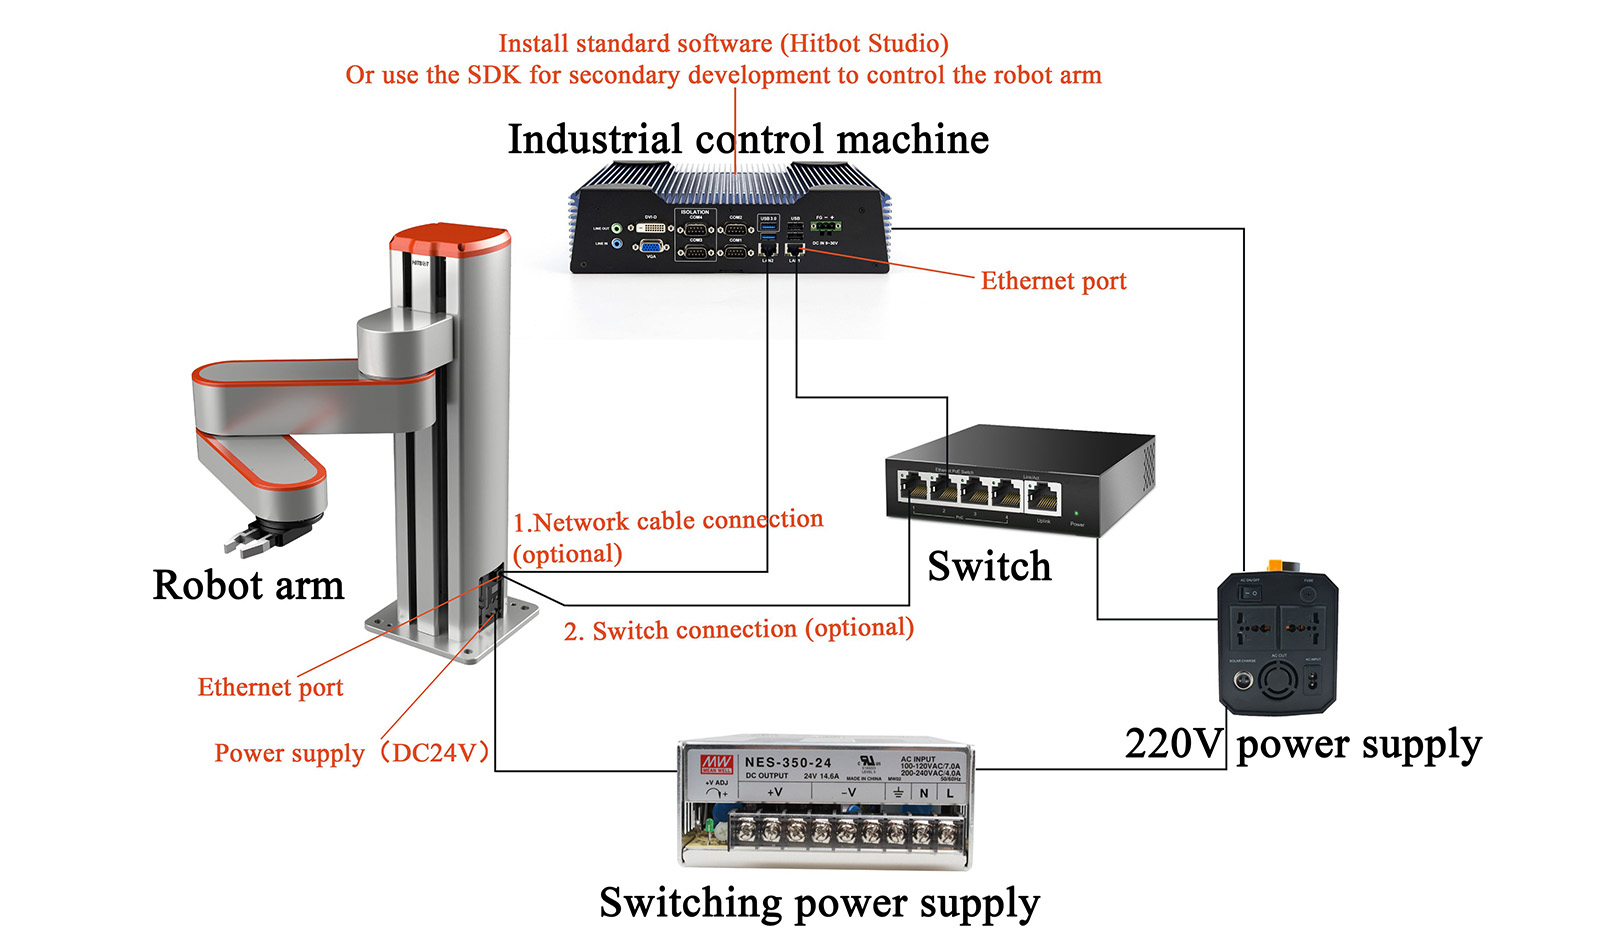
रोबोट आर्मच्या बाह्य वापराच्या वातावरणाचा आराखडा
आमचा व्यवसाय
उत्पादन श्रेणी
-
रोबोटिक आर्म रोबोट मॅन्युअल इंडस्ट्रियल ग्रेड सिक्स-ए...
-

४०८६ ट्यूरिन डेस्कस्टॉप रोबोटिक आर्म हलके वजनाचे...
-
व्यावसायिक रोबोटिक आर्म रोबोट बरिस्ता उत्पादन...
-

इंटेलिजेंट एजीव्ही ६-अॅक्सिस फ्रीडम कोलॅबोरेटिव्ह रो...
-
धातूच्या शीटच्या स्थिरीकरणासाठी ६-अक्षीय औद्योगिक रोबोट आर्म...
-
औद्योगिक वापरासाठी पॅलेटायझिंग, स्टॅकिंग, बॅग, बॉक्स पॅकिंग...